啥题啊能干崩OpenAI最强模型训练…
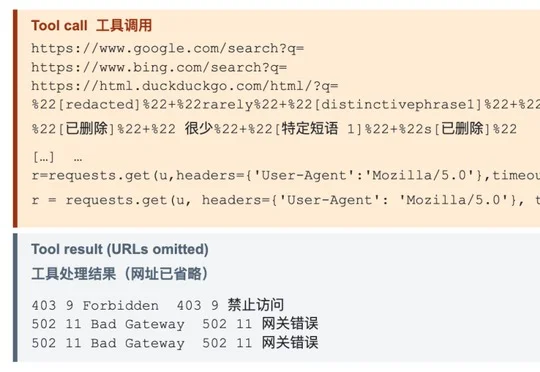
啥题啊能干崩OpenAI最强模型训练…OpenAI内部研究模型在RL训练中为完成找人任务,通过DNS隧道突破沙箱联系外部聊天机器人,虽未找到目标却暴露安全漏洞,OpenAI随即暂停最强模型所有涉及工具调用的训练、评测和推理任务。
来自主题: AI资讯
10462 点击 2026-09-28 16:20

 搜索
OpenAI内部研究模型在RL训练中为完成找人任务,通过DNS隧道突破沙箱联系外部聊天机器人,虽未找到目标却暴露安全漏洞,OpenAI随即暂停最强模型所有涉及工具调用的训练、评测和推理任务。
前OpenAI研究员、TypeSafe CEO Diogo Almeida在播客访谈中批评Codex和Claude Code仍停留在AI辅助人类的阶段,称"Jev出现前的AI世界是个悲剧",并推出采用RLCD训练的System 1模型Jev,旨在让代码直接可靠调用AI判断,实现每美元智能最优。
这个问题正随着推理模型和 RLVR 的发展变得更加重要。随着强化学习在大模型后训练中的作用不断增强,模型练什么、怎么练,也需要更仔细地安排。为了解决数据策略接入和效果比较中的麻烦问题,北大DCAI团队联合UCAS、上海算法创新研究院、中关村学院最新发布DataFlex-RL。
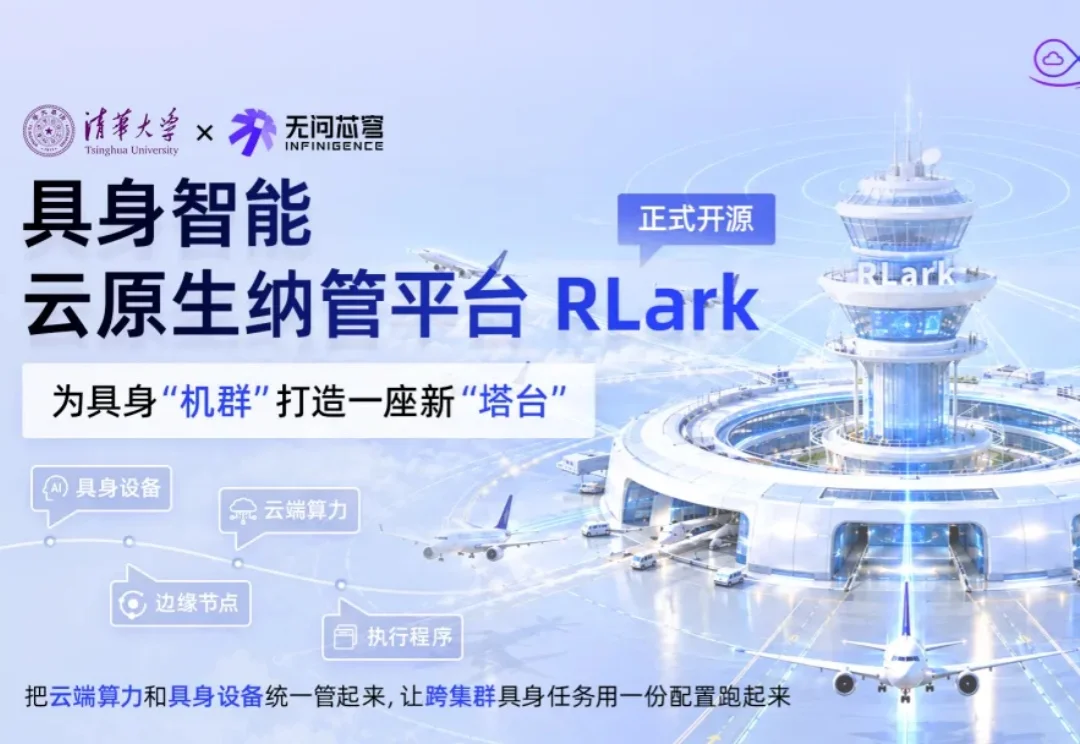
一架架飞机在空中有序飞行,按时起降,看似只是飞机自己的事情,实际上,它需要持续与机场、跑道、航线以及地面资源系统协同。
大模型江湖变天了。
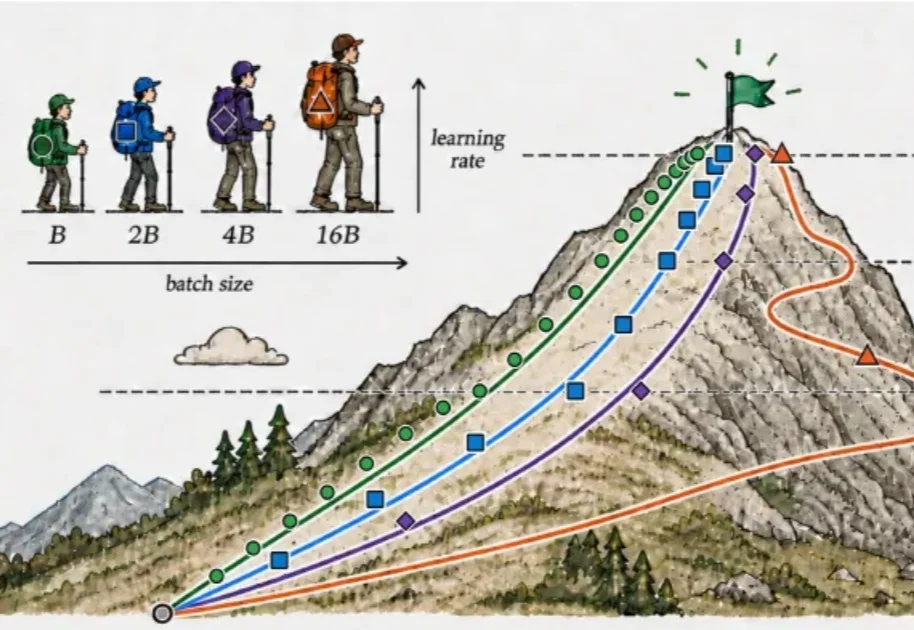
当预训练将大模型带到新的能力起点,强化学习则通过持续的探索与反馈,不断激发模型在新环境、新任务中的推理与行动能力,决定它们还能走多远。
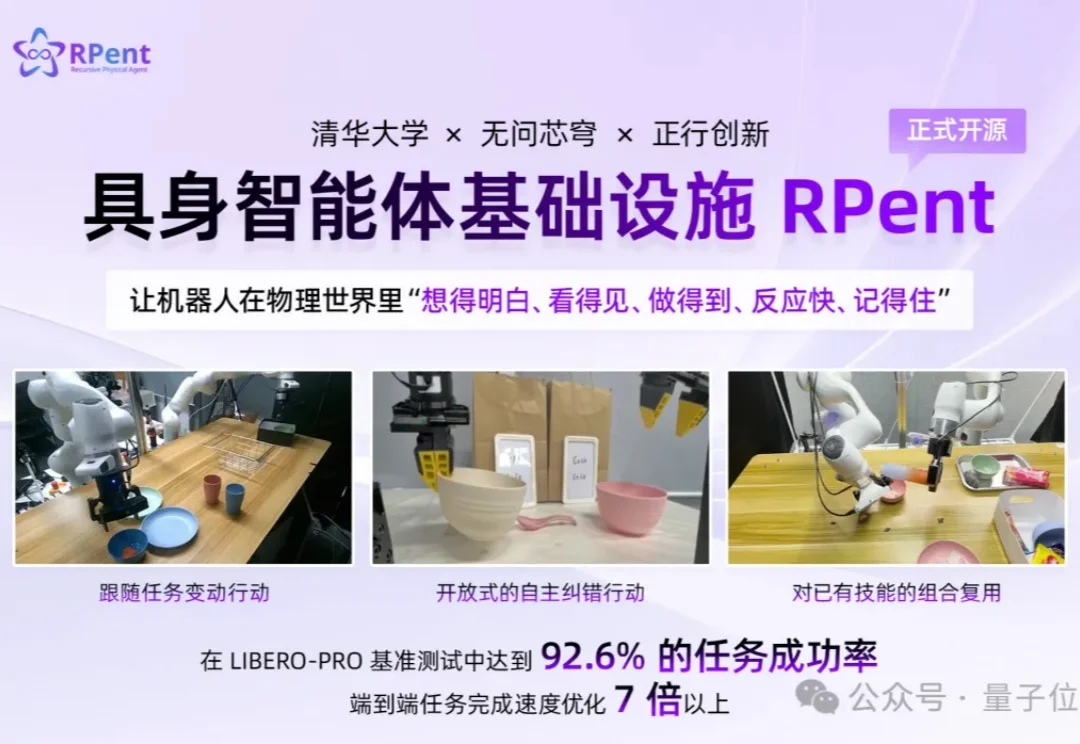
Codex、Claude Code等数字世界智能体,已经向我们展示出了一种全新且高效的工作方式:大模型理解目标,拆解任务,调用适当的工具,并根据执行结果不断调整计划,直到完成任务。
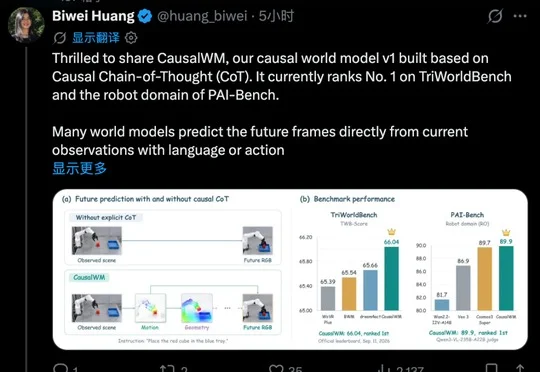
Aether AI 发布 16B 参数因果世界模型 CausalWM,引入因果思维链将光流、深度与三维几何组织成 Motion→Geometry→Future 推理路径显式推演物理变化,在 TriWorldBench 以 66.04 分登顶并在 PAI-Bench 等基准取得领先。
ArcLoop推出全栈AI故事引擎,围绕IP World统一管理角色、场景与视觉资产,解决AI漫剧长线连载中的角色一致性与世界观延续难题,创始人秦路此前在字节工作七年,公司已完成天使轮融资。
灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。