AI资讯新闻榜单内容搜索-VLA

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: VLA
登顶RoboChallenge Table30!LoopWAM开源,与pi的部署自进化理念不谋而合

登顶RoboChallenge Table30!LoopWAM开源,与pi的部署自进化理念不谋而合

登顶RoboChallenge Table30!LoopWAM开源,与pi的部署自进化理念不谋而合

近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。

来自主题: AI技术研报
6376 点击    2026-10-20 12:19
GPT-6-Astra具身能力遭大考!传统基准拿满分,真机频碰壁

GPT-6-Astra具身能力遭大考!传统基准拿满分,真机频碰壁

GPT-6-Astra具身能力遭大考!传统基准拿满分,真机频碰壁

上月发布 GPT-6-Astra 时,OpenAI 称它为「全球智能程度最高且最符合人类意图的模型」。具身社区则是惊讶的发现,VLA vs WAM 的路线之争,被通用大模型用文字模态「降维打击」了,大家不禁想问:

来自主题: AI技术研报
7281 点击    2026-10-20 12:19
全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

全球首次!杭州具身黑马比肩Figure,全身协同自主叠衣

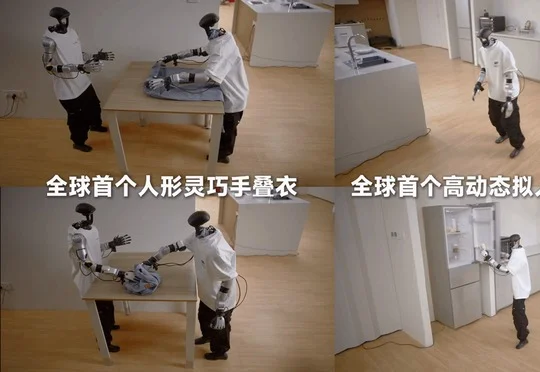
西湖机器人升级通用大脑WR1,采用全球首创的通用大小脑双预训练系统架构,融合WM、VLA与GAE,完成双机器人协同折叠衣物及跨厨房、客厅、卧室的连续自主家务演示。

来自主题: AI资讯
8384 点击    2026-10-10 12:37
CoRL 2026 | 0条带力数据预训练!上海交大卢策吾、汶川团队让VLA学会力

CoRL 2026 | 0条带力数据预训练!上海交大卢策吾、汶川团队让VLA学会力

CoRL 2026 | 0条带力数据预训练!上海交大卢策吾、汶川团队让VLA学会力

上海交通大学卢策吾、汶川团队联合穹彻提出LIFT(Late Reactive Injection of Force for VLA Post-Training),被CoRL 2026高分收录,该方法在保留预训练知识的前提下,仅通过20至30条在线带力数据后训练即可让VLA学会力反馈,显著提升叠毛巾、插书、汉诺塔圆环放置等接触密集型任务表现。

来自主题: AI技术研报
7714 点击    2026-09-28 16:20
流式推理优化,让机器人决策延迟低至0.68秒

流式推理优化,让机器人决策延迟低至0.68秒

流式推理优化,让机器人决策延迟低至0.68秒

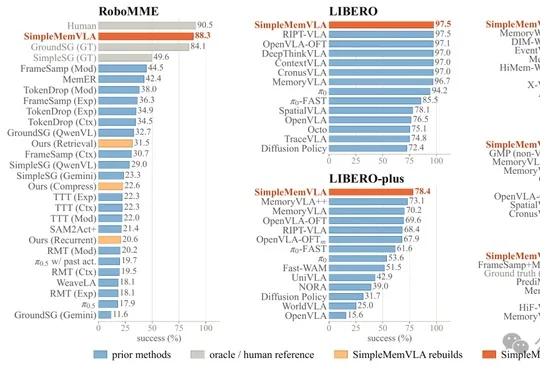
SimpleMemVLA由面壁智能联合华中科技大学等机构提出,将带时间戳的原生视觉历史直接作为机器人记忆上下文,在四项记忆基准取得SOTA并涌现视觉上下文学习能力,同时通过流式推理优化将60秒历史决策延迟从1.02秒降至0.68秒。

来自主题: AI技术研报
9966 点击    2026-09-18 15:47
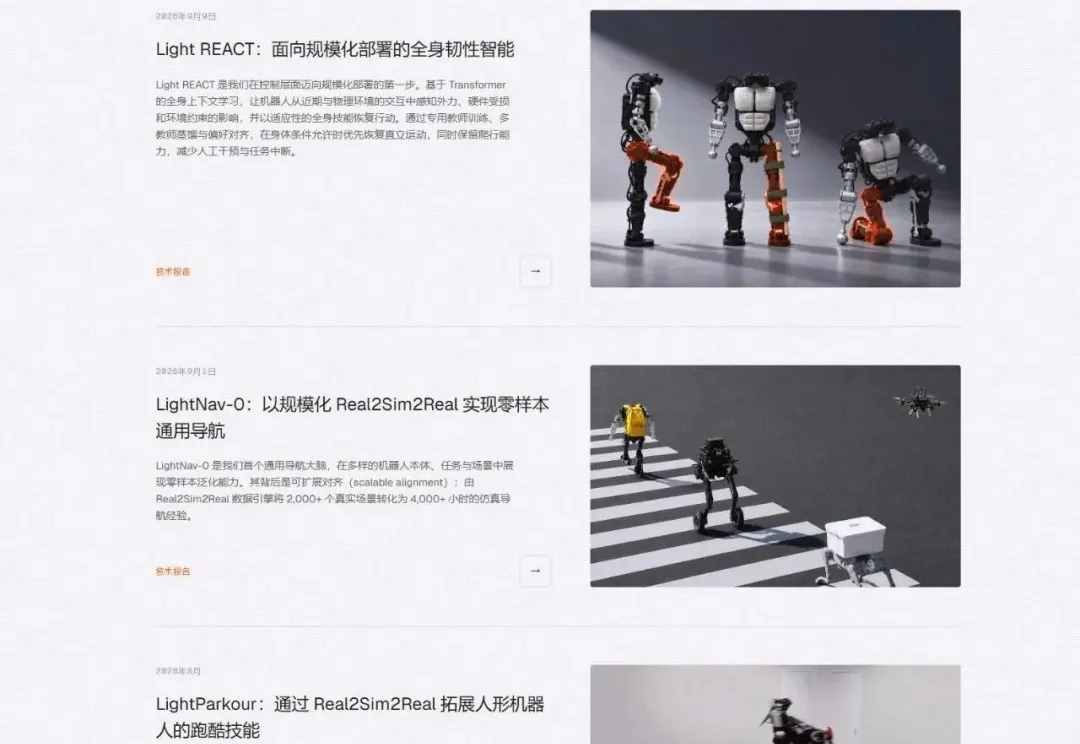
2000+真实场景搬进仿真!一个导航模型零样本“通吃”四种机器人本体

2000+真实场景搬进仿真!一个导航模型零样本“通吃”四种机器人本体

2000+真实场景搬进仿真!一个导航模型零样本“通吃”四种机器人本体

过去一年,具身智能的技术迭代明显加快。VLA、世界模型持续演进,强化学习重新成为机器人学习的重要技术路径,Sim2Real加速从仿真走向真机,全身控制能力也在快速突破。

来自主题: AI技术研报
9029 点击    2026-09-14 09:22
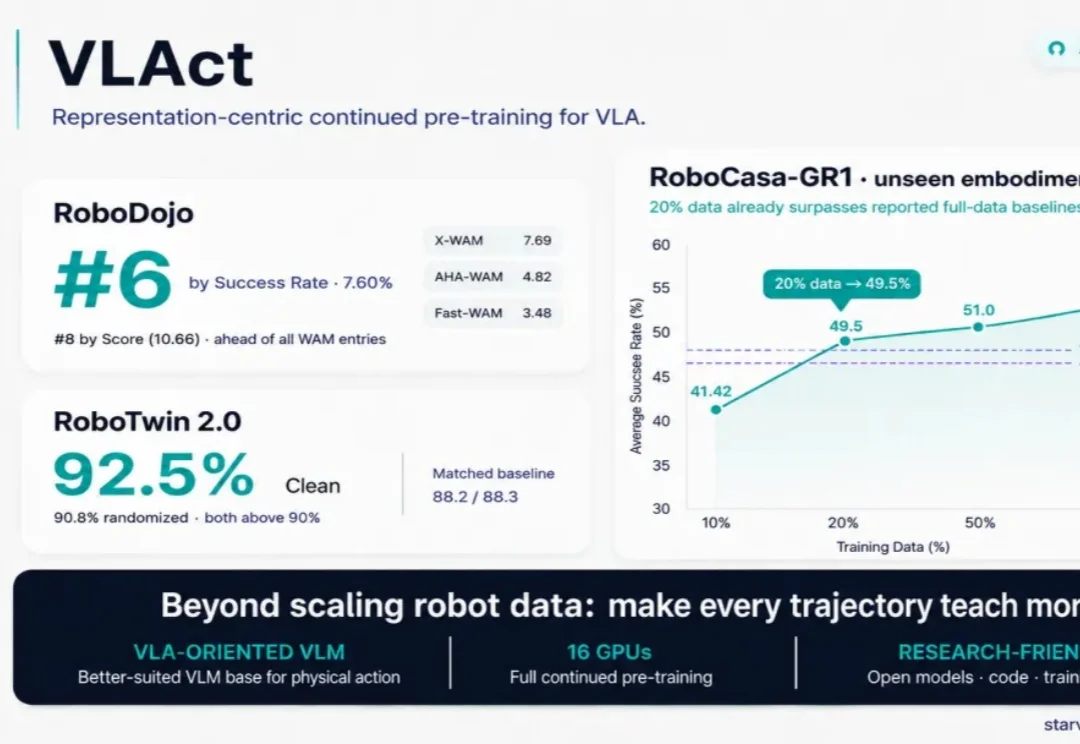
20%数据超GR00T N1.6、RoboDojo超WAM!StarVLA只用16卡训出全新VLA!

20%数据超GR00T N1.6、RoboDojo超WAM!StarVLA只用16卡训出全新VLA!

20%数据超GR00T N1.6、RoboDojo超WAM!StarVLA只用16卡训出全新VLA!

机器人 VLA 还在疯狂卷数据,StarVLA 团队这次却把目光放到了另一个问题上:除了继续 scale 数据以外,能不能让每一条数据都学得更值?

来自主题: AI技术研报
10440 点击    2026-09-07 09:53
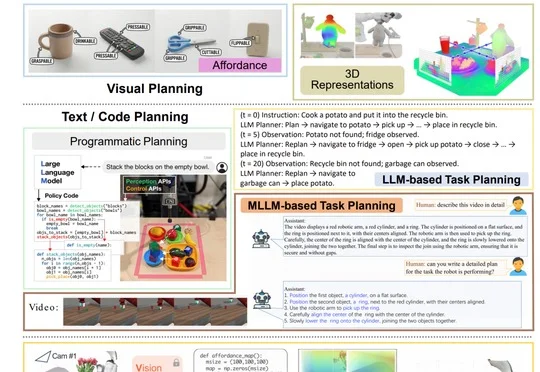
T-RO综述重构Foundation Model时代机器人操作知识版图

T-RO综述重构Foundation Model时代机器人操作知识版图

T-RO综述重构Foundation Model时代机器人操作知识版图

过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode

来自主题: AI技术研报
8873 点击    2026-09-04 15:48
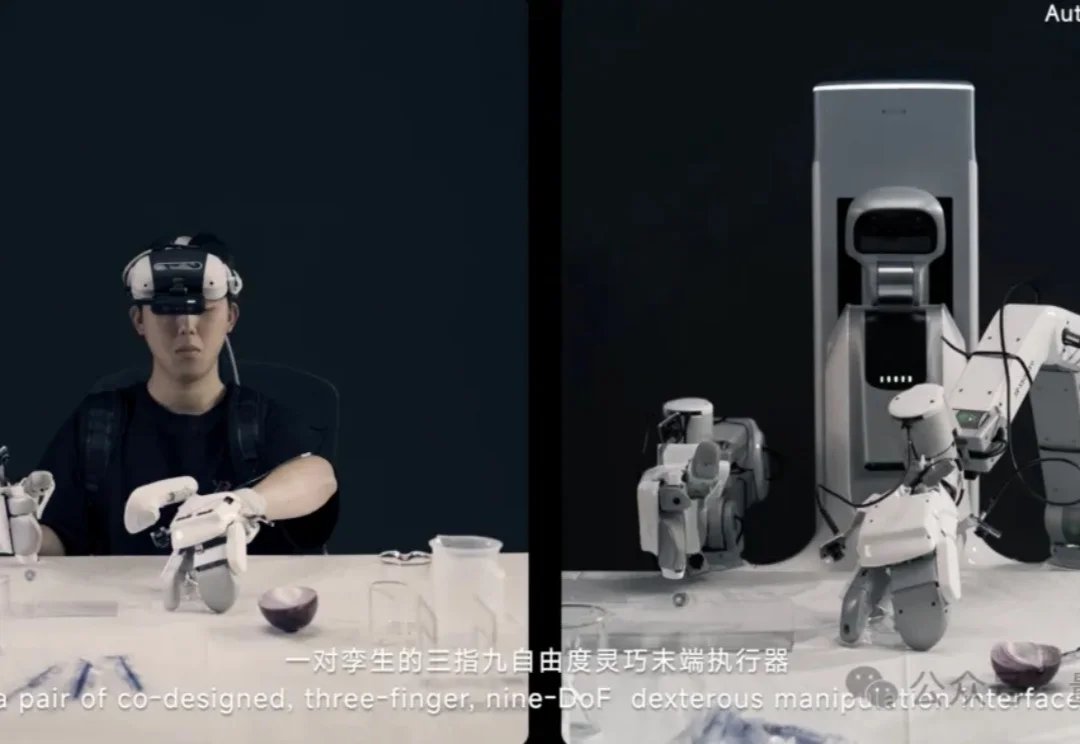
今年最难的机器人Demo,“机器人含量”为0

今年最难的机器人Demo,“机器人含量”为0

今年最难的机器人Demo,“机器人含量”为0

今年5月,英伟达机器人负责人Jim Fan在一场公开演讲中宣告:VLA、遥操已死。

来自主题: AI资讯
6634 点击    2026-09-03 09:51