再访Dyna Robotics:被部署教训了300天后,找到机器人Scaling Law
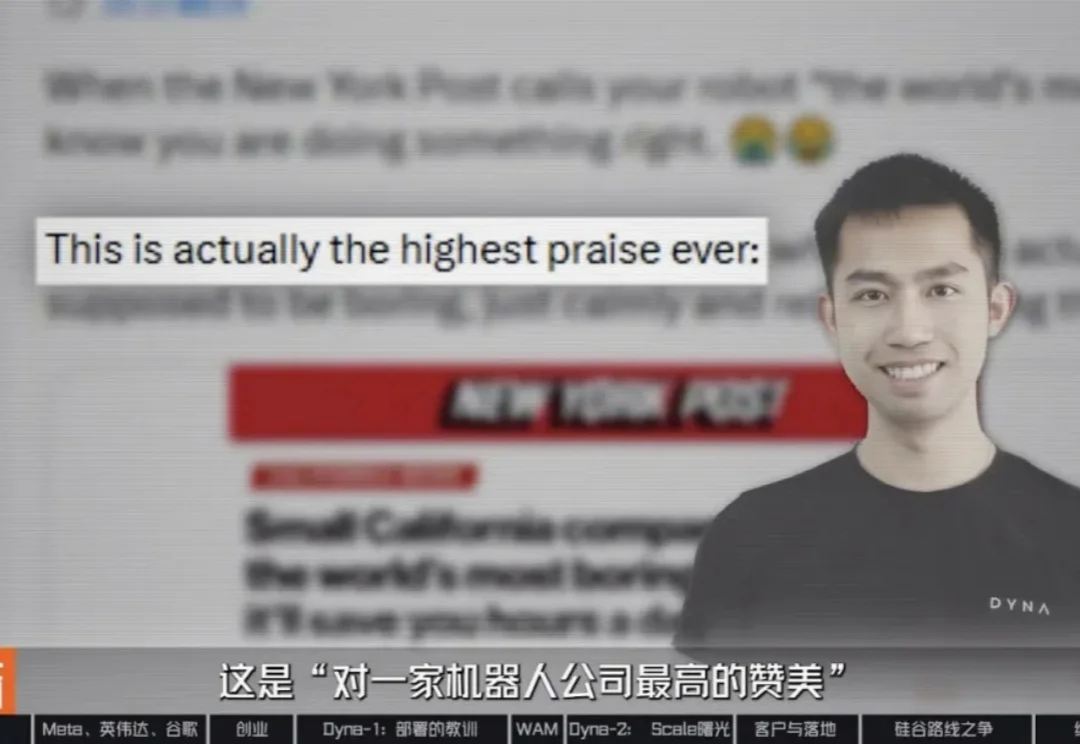
再访Dyna Robotics:被部署教训了300天后,找到机器人Scaling Law“全世界最无聊的机器人。”这是最近《纽约邮报》的一篇报道标题,而这家公司的创始人们却认为,这是“对一家机器人公司最高的赞美”,这家公司叫Dyna Robotics。
来自主题: AI资讯
6436 点击 2026-10-20 16:24

 搜索
“全世界最无聊的机器人。”这是最近《纽约邮报》的一篇报道标题,而这家公司的创始人们却认为,这是“对一家机器人公司最高的赞美”,这家公司叫Dyna Robotics。
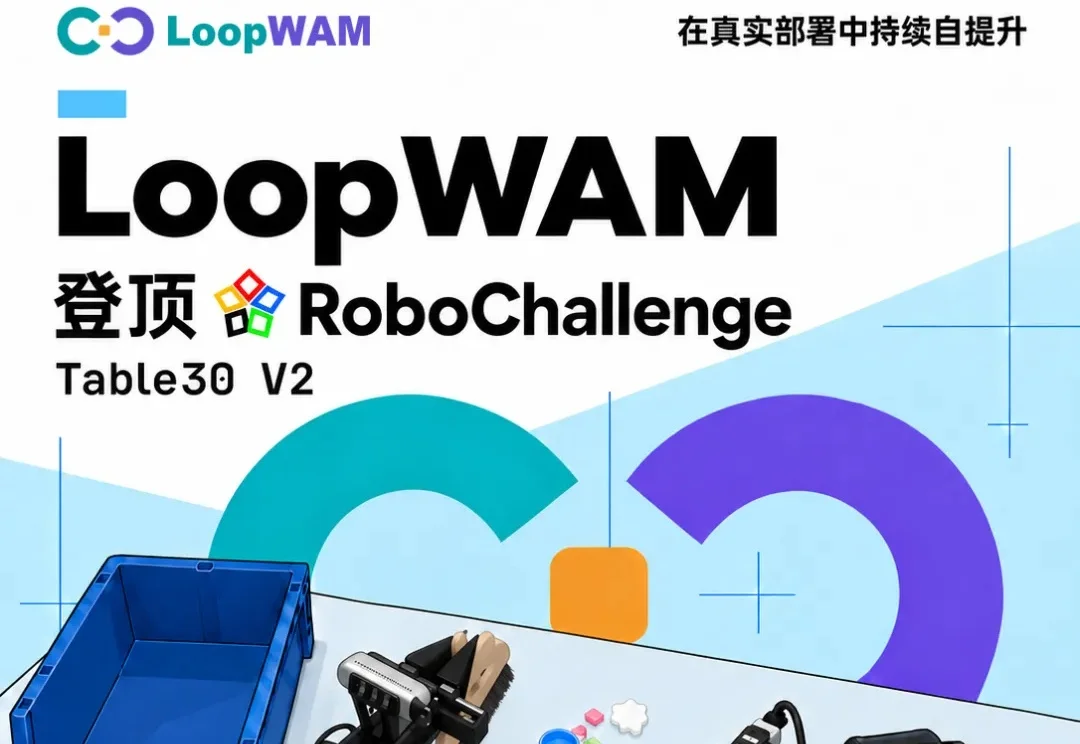
近日,由清华大学、原力灵机与极寰时代联合研发的世界动作模型LoopWAM,登顶真机评测榜单RoboChallenge Table30 V2,成功率与过程分双双位列榜首,成绩超过VLA-DM0.5等同期方案。同时,LoopWAM在仿真榜单RoboTwin 2.0和RoboCasa365上同样取得SOTA表现。
香港科技大学周子杰团队与华为 2012 实验室理论部提出 BalanceRoute,通过建模与短期负载预测减少 MoE 模型解码的跨组同步等待,其已部署于 MathBot-Pie,并在 96 张昇腾 910C NPU 实验中使解码吞吐提升约 15%。
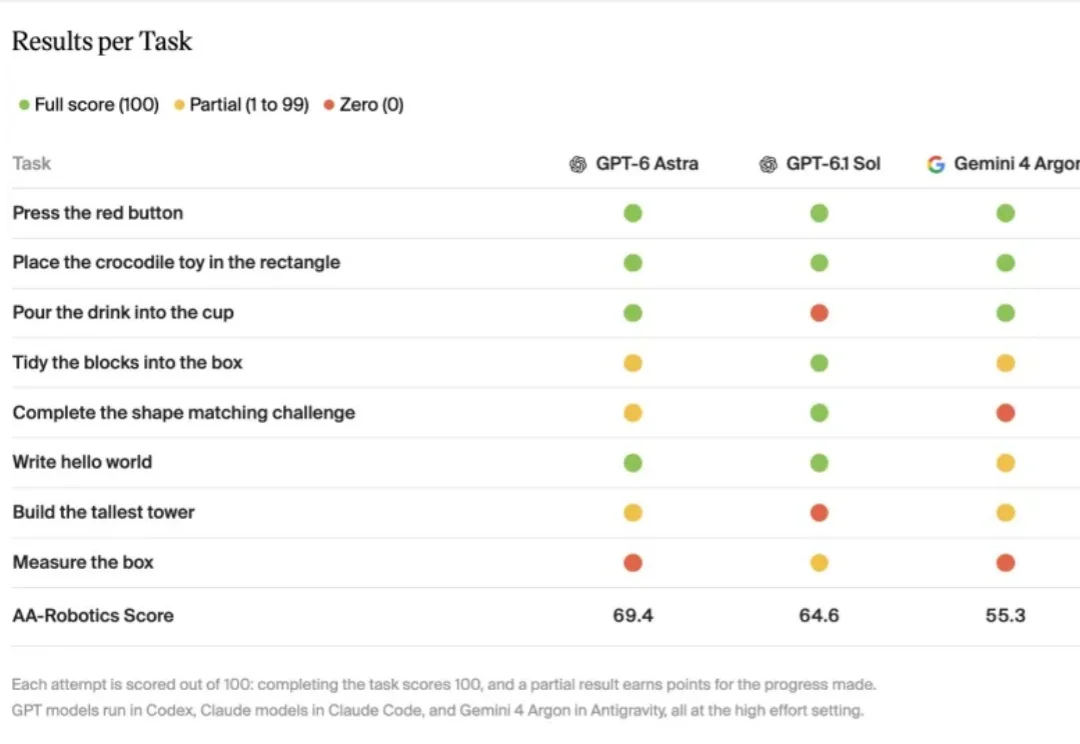
具身智能公司辛苦训练的「机器人大脑」,要被 GPT、Claude、Gemini 抢饭碗了?
事情大家都知道了,田柯宇昨天一炒作,一堆人联合出来打假田神,不仅列时间线、列代码、还列上了自己的Github主页,搞学术的就是严谨啊👇 https://keyu-tian-sabotage.github.io
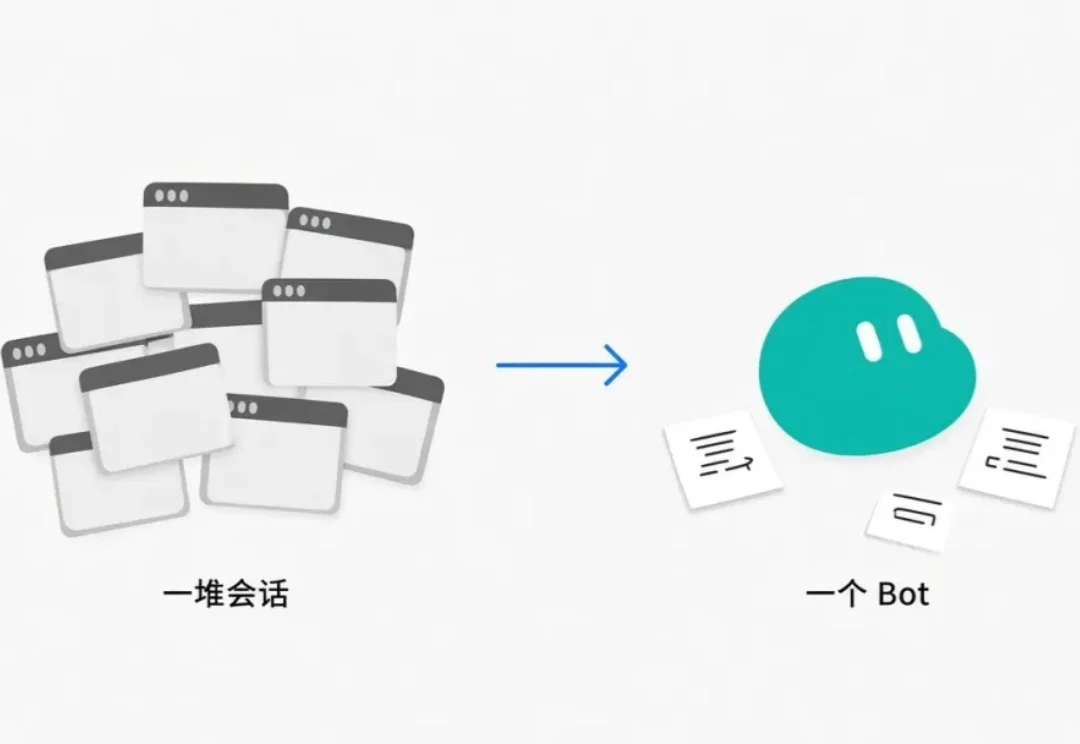
最近,我和朋友们共识了一件事:这波 Personal Agent 浪里,最值得用的就是 Grok Bot。
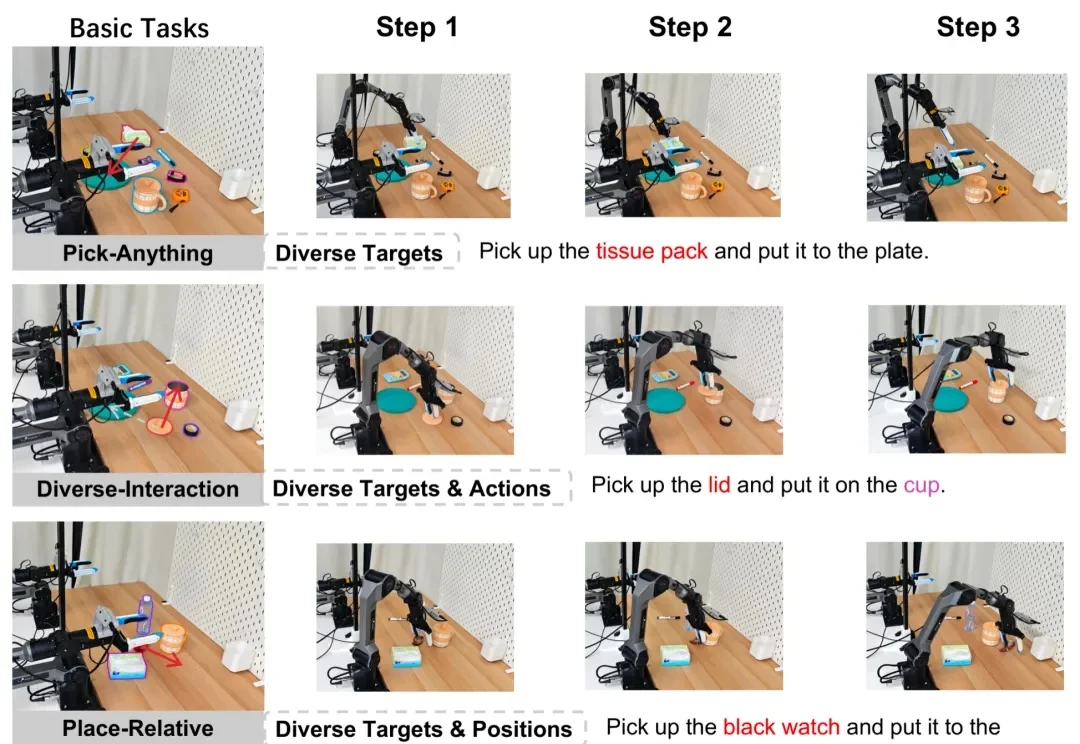
Ola-Sem 正式开源版本来了!UniWAM 探索 Human-Robot Co-training 的 Scaling 趋势,实现世界理解、未来预测与动作生成的统一学习,代码与权重全面开源。
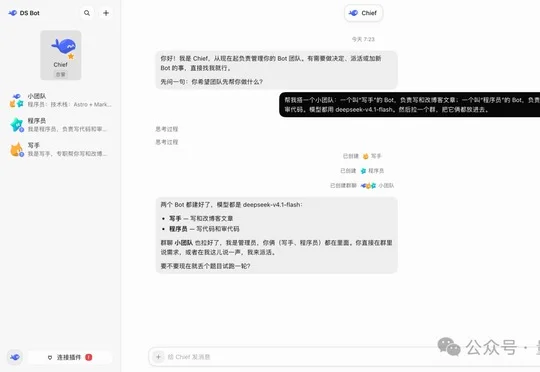
非官方 DeepSeek-Bot 基于 DeepSeek Harness 以 DSH 插件形式上线,支持多 Bot 独立角色与模型、长期记忆及主管协同,并可通过 DSH 桌面端和 Web 端安装使用。
太震撼了! 谁也没想到,就在昨天,马斯克悄悄干了一件大事。
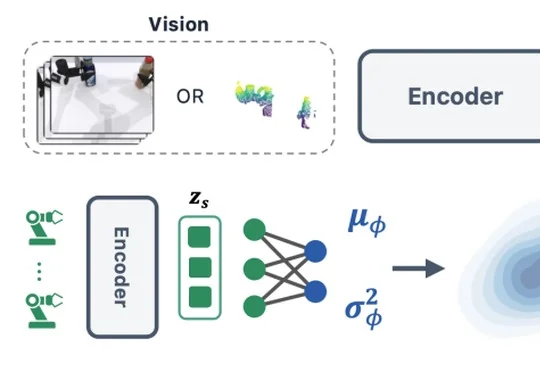
东南大学魏秀参团队提出LeaP(Learnable source Prior)方法,由本体感知信息驱动并联合预测动作生成起点的均值与方差,在RoboTwin仿真15项任务上平均成功率81.6%、较标准高斯基线提升25.5个百分点,相关论文已被CoRL 2026接收。