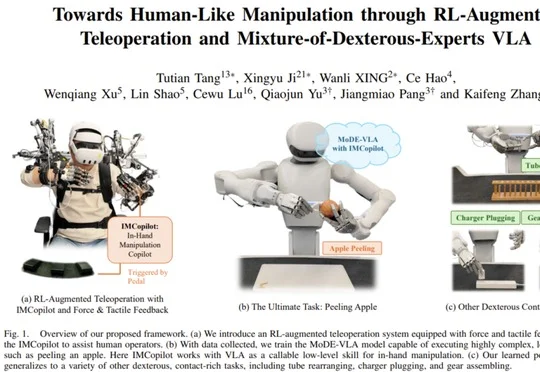
硬件、数据到模型:Sharpa如何系统性推进灵巧操作
硬件、数据到模型:Sharpa如何系统性推进灵巧操作Sharpa以22自由度Sharpa Wave灵巧手为硬件平台,通过融合人类与遥操作数据、解耦运动与接触控制及开展触觉跨本体学习,系统推进灵巧操作的数据、模型与硬件协同研究。
来自主题: AI技术研报
8219 点击 2026-10-17 11:57

 搜索
Sharpa以22自由度Sharpa Wave灵巧手为硬件平台,通过融合人类与遥操作数据、解耦运动与接触控制及开展触觉跨本体学习,系统推进灵巧操作的数据、模型与硬件协同研究。
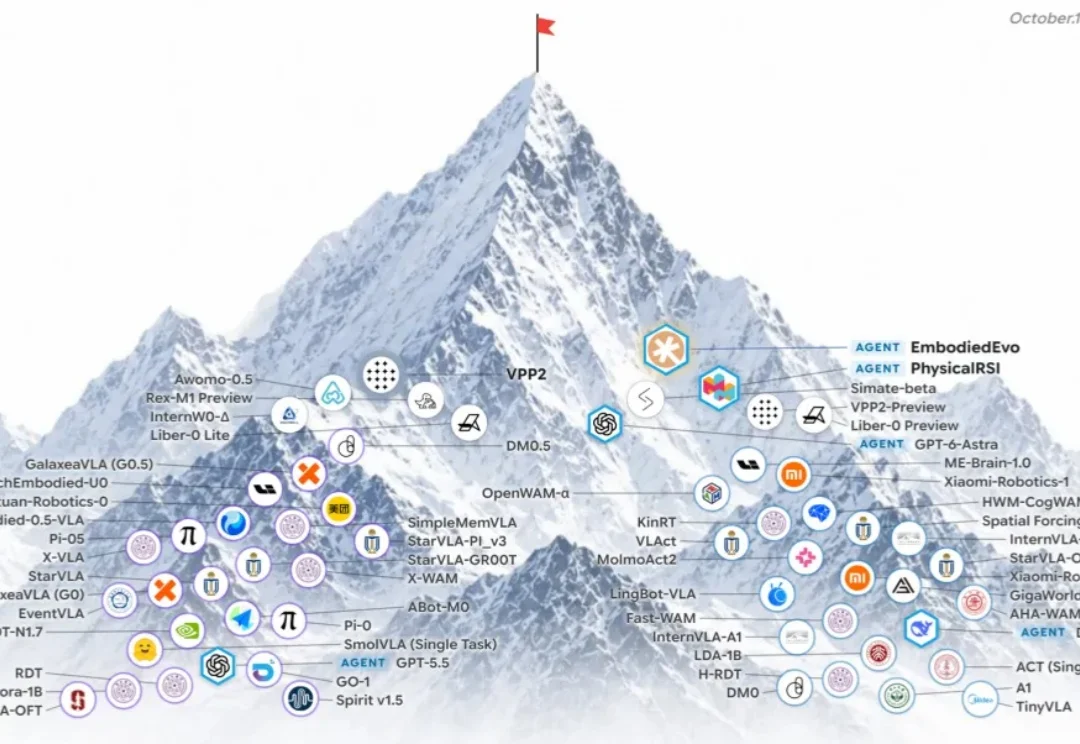
会写代码的 Agent,正在走向物理世界。
好家伙,连波士顿动力的前高管,都被一台中国机器人硬控了。
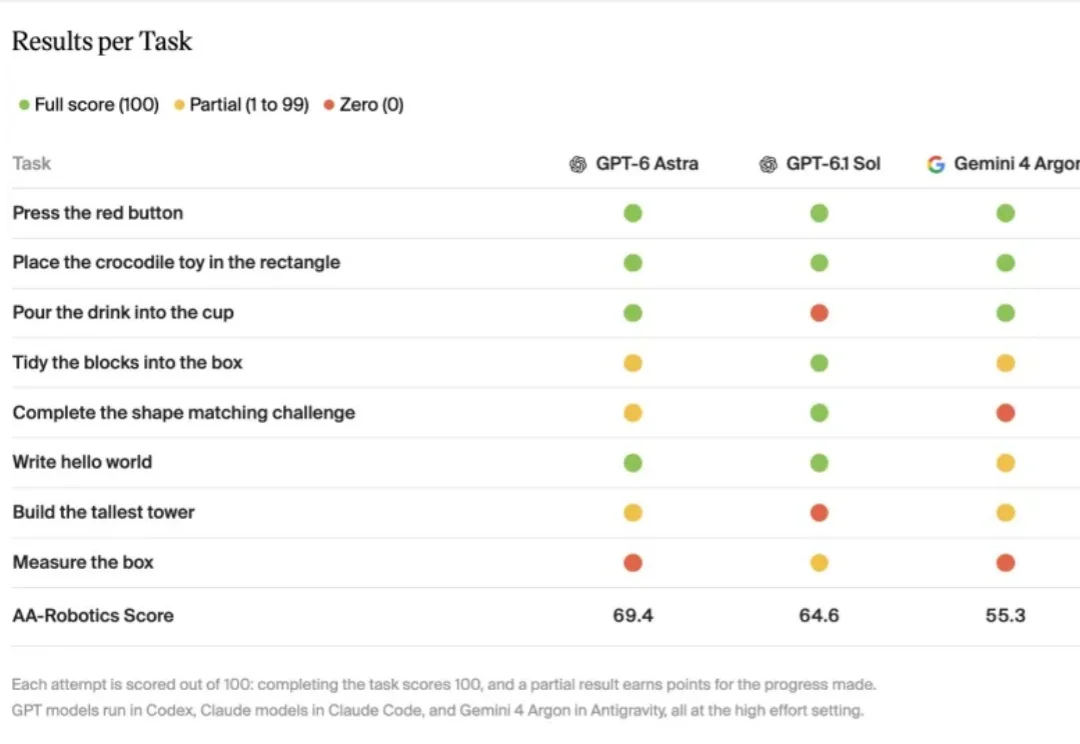
具身智能公司辛苦训练的「机器人大脑」,要被 GPT、Claude、Gemini 抢饭碗了?
包馄饨,对大多数人来说很简单:一手托皮,一手挑馅,对折,捏边,收口。很少有人意识到,这个过程里手掌始终在承托一张随时会变形的面皮,手指在不断感受馅料和面皮的回弹,两只手还要在恰当的时机交接。
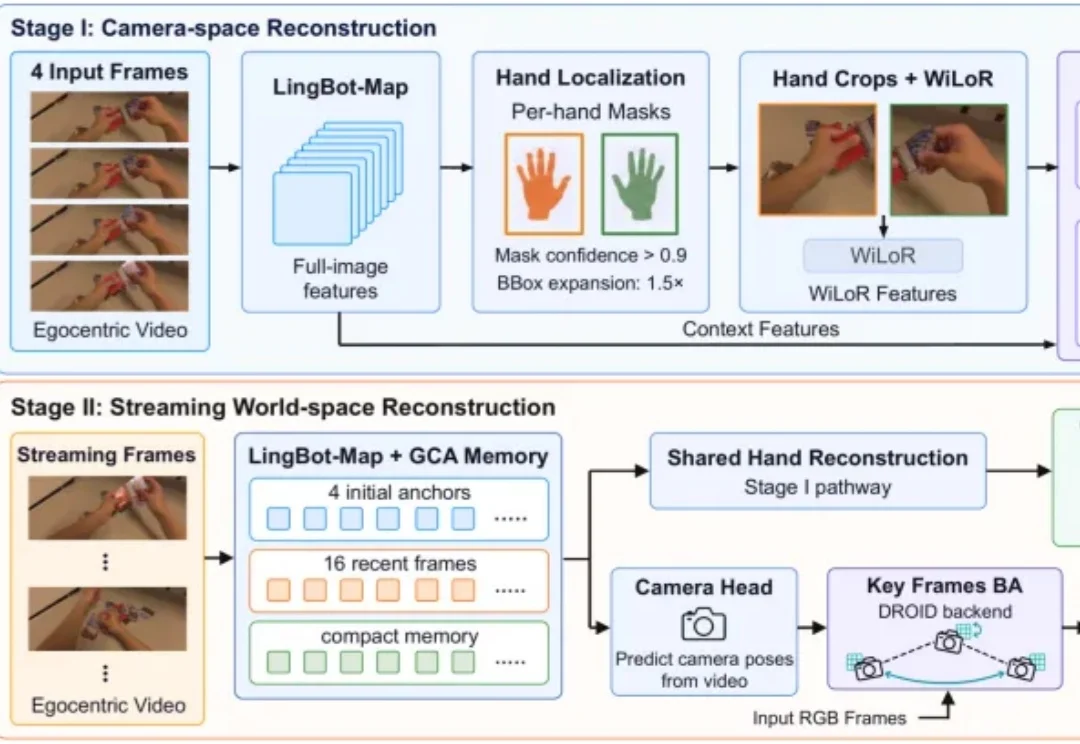
人类每天都在完成丰富的手部操作。通过头戴相机记录下这些过程,能为具身智能提供大量示范。
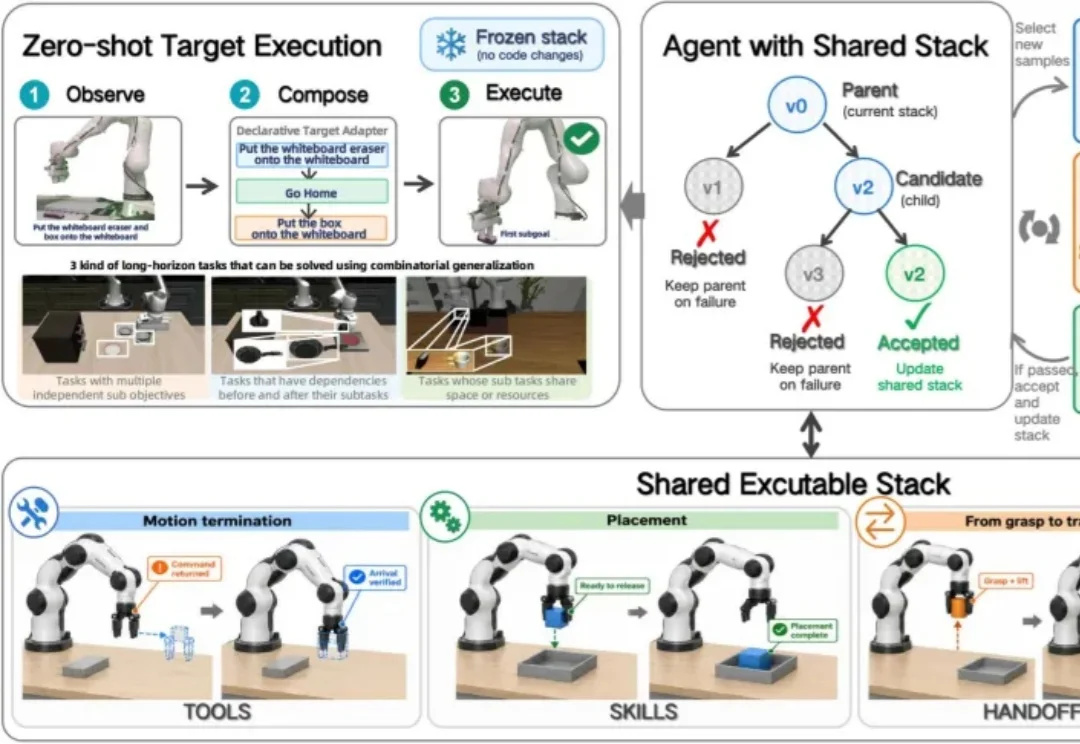
机器人 RSI 时刻远远未到达,先看一个动作:机械臂把碗放到盘子上,再抓起杯子,放进刚刚移动过的碗里。
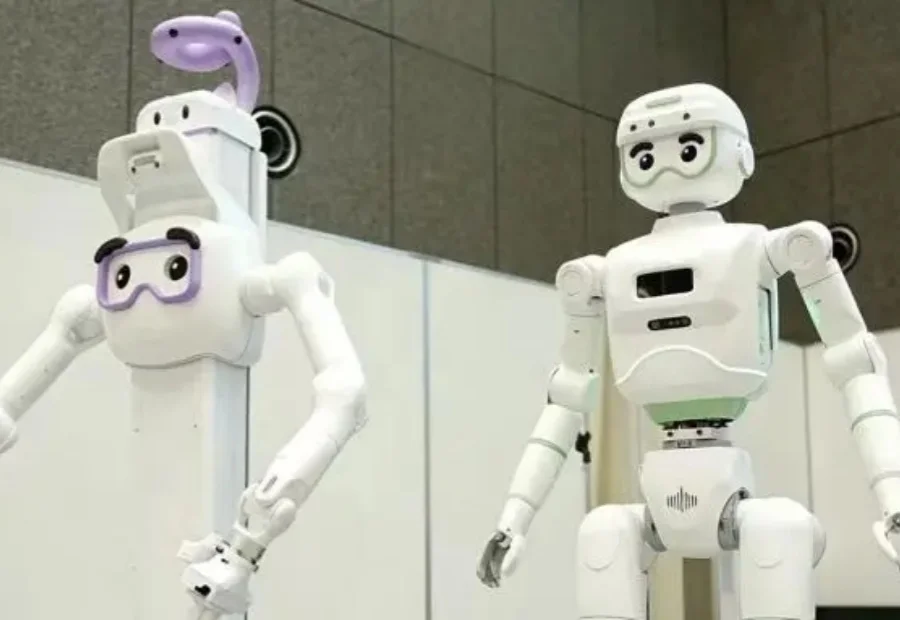
不追求一机全能,零售机器人开始按任务分工。
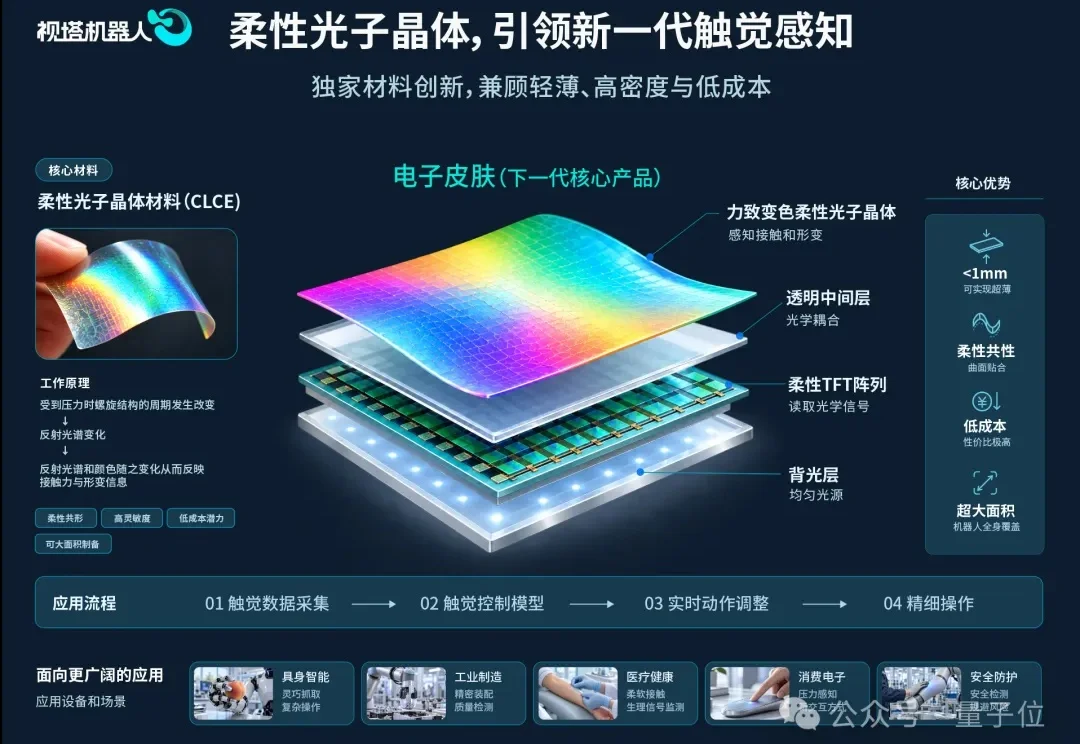
机器人已经能跑、能跳、能翻跟头,但真要让它拿起一颗鸡蛋、拧紧一颗螺母,事情就没那么简单了。
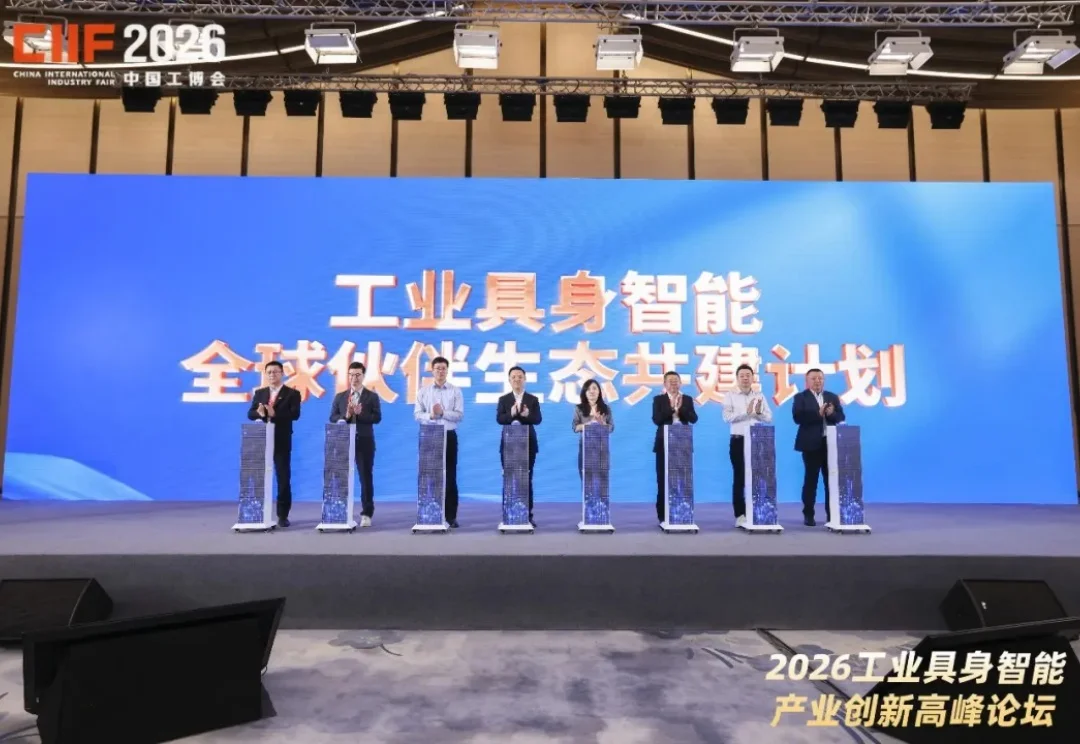
10 月 12 日下午,“工业具身・智造无界”2026 工业具身智能产业创新高峰论坛于国家会展中心顺利举行。