AI资讯新闻榜单内容搜索-机器人

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: 机器人
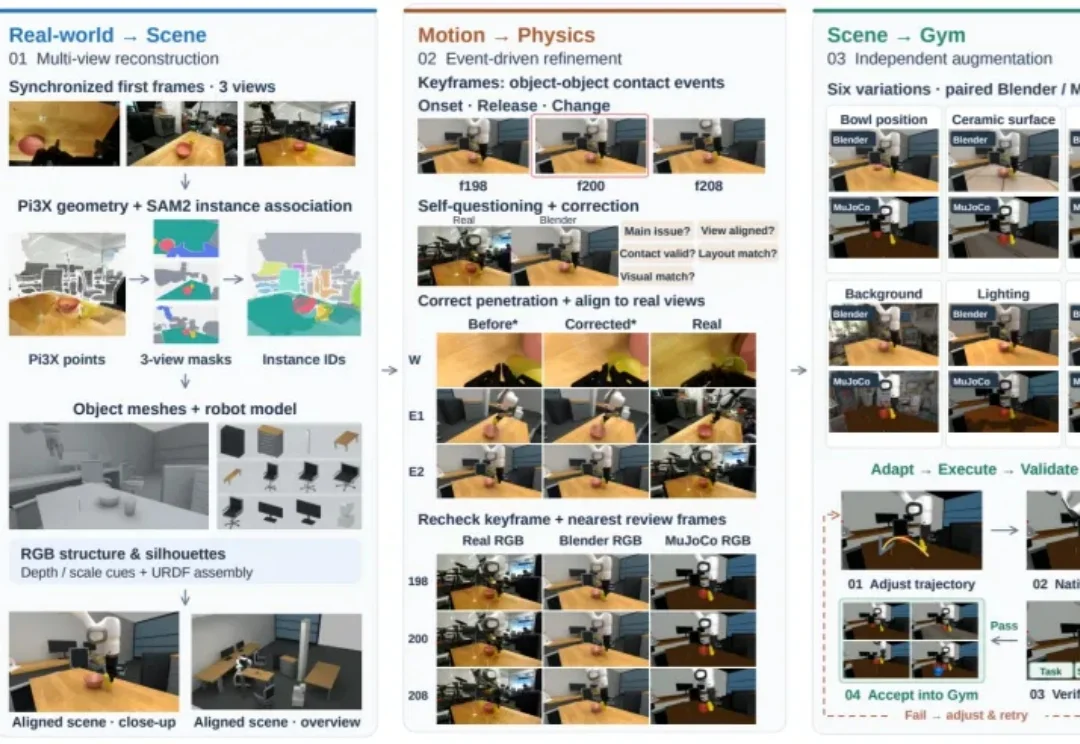
Token用量减少74.9%:Real2Gym把仿真经验变成真机可复用技能

Token用量减少74.9%:Real2Gym把仿真经验变成真机可复用技能

Token用量减少74.9%:Real2Gym把仿真经验变成真机可复用技能

把杯子放进微波炉里,这一人类几乎不用思考的日常动作,机器人却可能在杯子放不稳、夹爪碰到门框这样的细节上频频出错。
来自主题: AI技术研报
10476 点击    2026-10-14 11:16
刚刚,Gemini 4 Argon 全球可用!附大量案例

刚刚,Gemini 4 Argon 全球可用!附大量案例

刚刚,Gemini 4 Argon 全球可用!附大量案例

谷歌正式全球上线Gemini 4 Argon,向订阅用户、付费开发者、企业及科研人员等开放,并公布其在代码重构、科研、机器人和网络安全领域的应用案例。
来自主题: AI资讯
9296 点击    2026-10-14 01:50
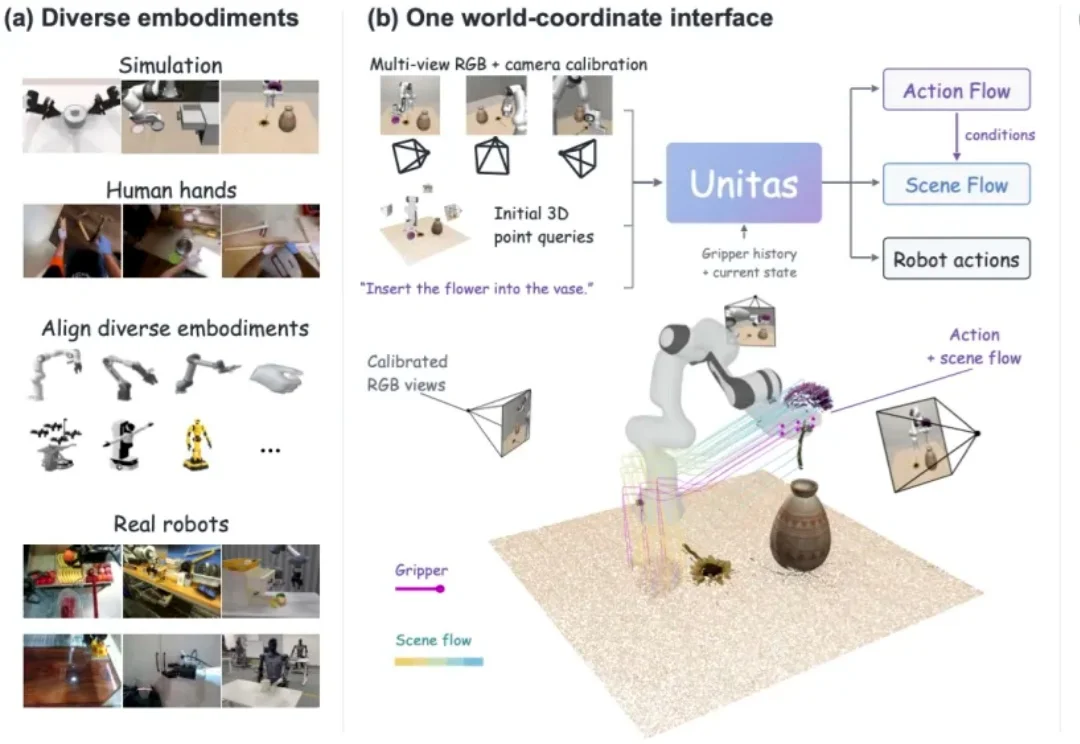
全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单

全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单

全球首个机器人任务原生3D世界模型:跨维UNITAS让机器人学会物理直觉,横扫多个榜单

大语言模型为什么能 scale?一个重要基础是,海量来源各异的知识,被统一进了同一种输入输出空间 —— 文本。输入是文本,输出也是文本,主干模型在这个统一空间中学习、组合与迁移知识。那么,具身智能要获得类似的泛化能力,通往 Physical AGI,它的 “原生统一空间” 是什么?
来自主题: AI技术研报
6814 点击    2026-10-13 10:05
具身智能开始卷系统了:RoboFoundry让机器人自主进化

具身智能开始卷系统了:RoboFoundry让机器人自主进化

具身智能开始卷系统了:RoboFoundry让机器人自主进化

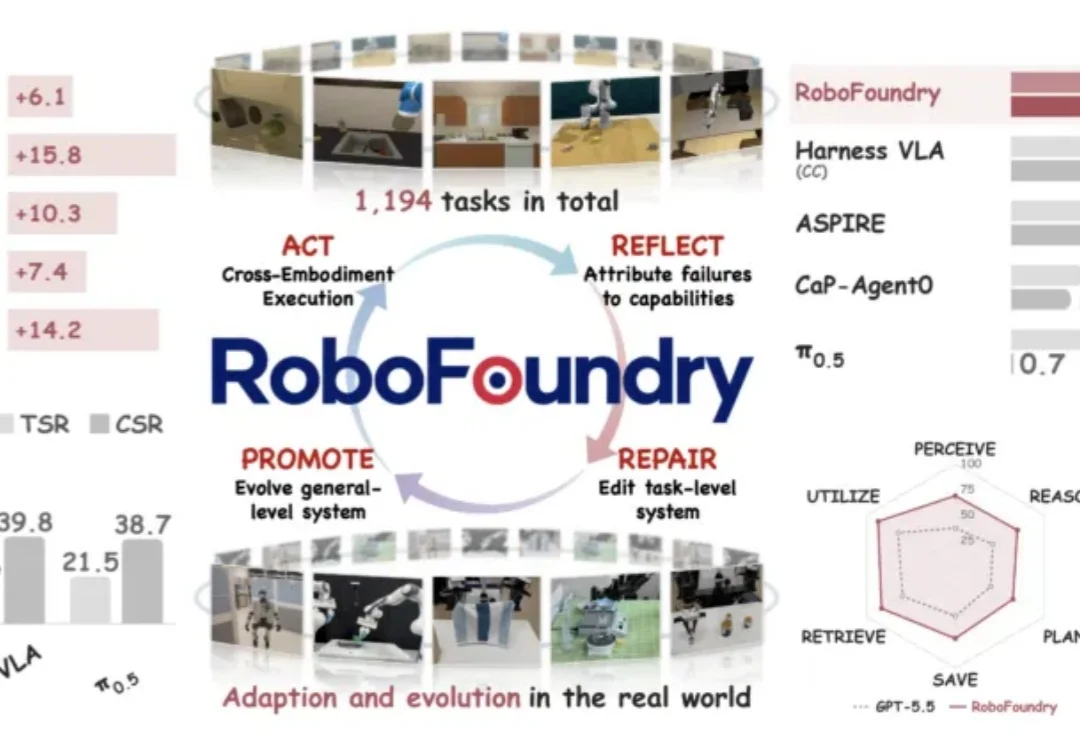
同一个 GPT-5.5,放进不同的系统里,做具身任务的表现可以相差悬殊。在 EmbodiedBench 上,直接使用 GPT-5.5 的平均成功率是 56.9%;模型参数一个不改,只让它周围的系统持续进化,这个数字变成了 72.7%。
来自主题: AI技术研报
8013 点击    2026-10-13 10:05
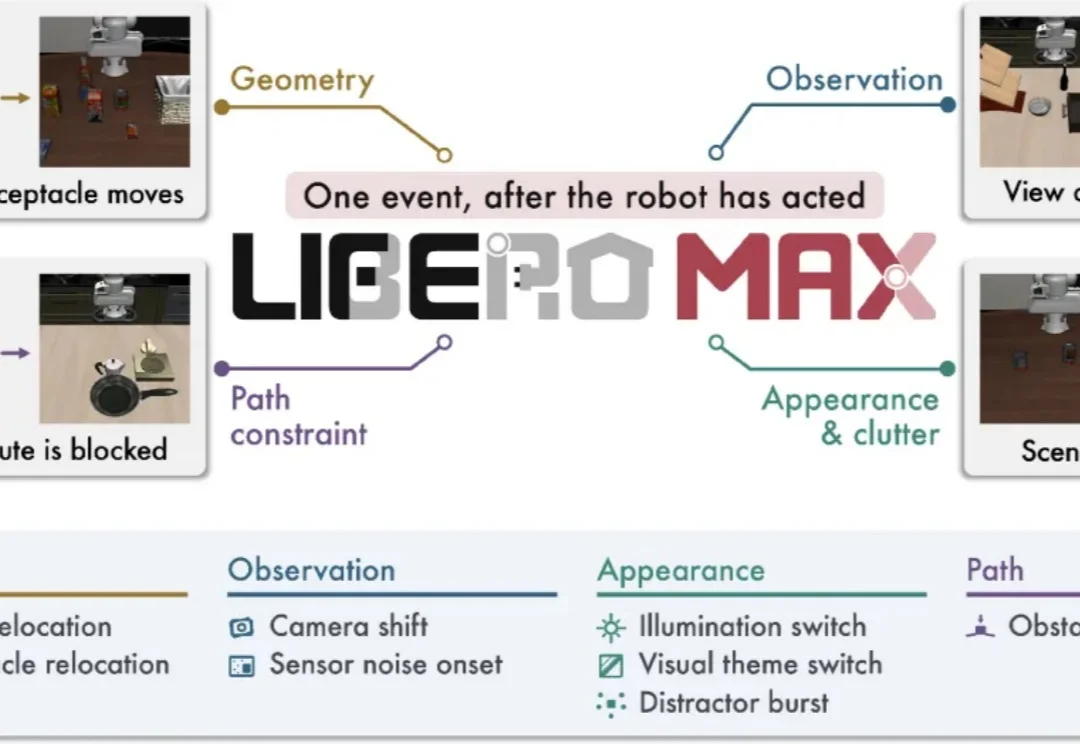
机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性

机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性

机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性

设想这样一个场景:你让机器人把桌上的杯子收进托盘。它已经看到了杯子,机械臂正朝杯子伸过去。这时,旁边的人顺手把杯子挪开了几厘米。
来自主题: AI技术研报
9419 点击    2026-10-12 11:23
字节凶猛:从招聘看字节AI战略战术背后的逻辑与细节

字节凶猛:从招聘看字节AI战略战术背后的逻辑与细节

字节凶猛:从招聘看字节AI战略战术背后的逻辑与细节

字节跳动正依托Seed、火山引擎、飞书、豆包、抖音和TikTok,在芯片、算力、模型、云服务、终端及机器人等AI全产业链布局,但投入分散与关键押注不够坚定仍是风险。

来自主题: AI资讯
9223 点击    2026-10-11 22:32