AI资讯新闻榜单内容搜索-模型训练

AITNT-国内领先的一站式人工智能新闻资讯网站
# 热门搜索 #
搜索: 模型训练
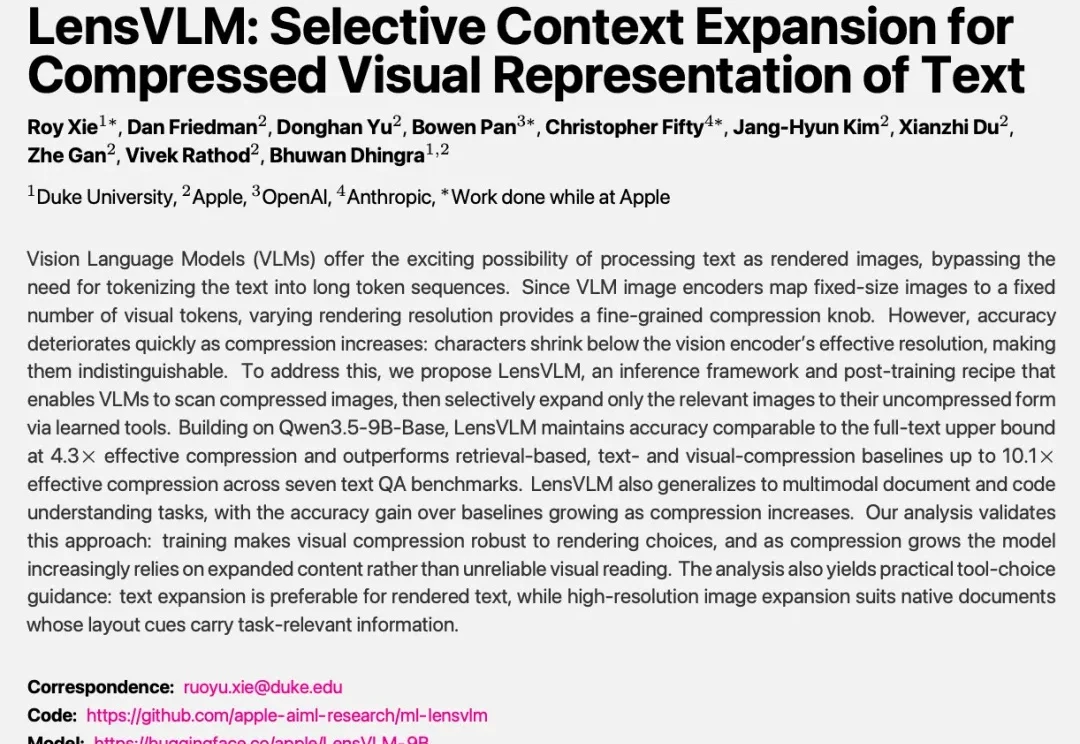
苹果LensVLM:长上下文压缩成图片,模型边看边「放大」

苹果LensVLM:长上下文压缩成图片,模型边看边「放大」

苹果LensVLM:长上下文压缩成图片,模型边看边「放大」

Agent 执行长程任务时,代码、工具输出和交互记录不断累积,上下文也跟着变长。

来自主题: AI技术研报
6785 点击    2026-10-15 11:26
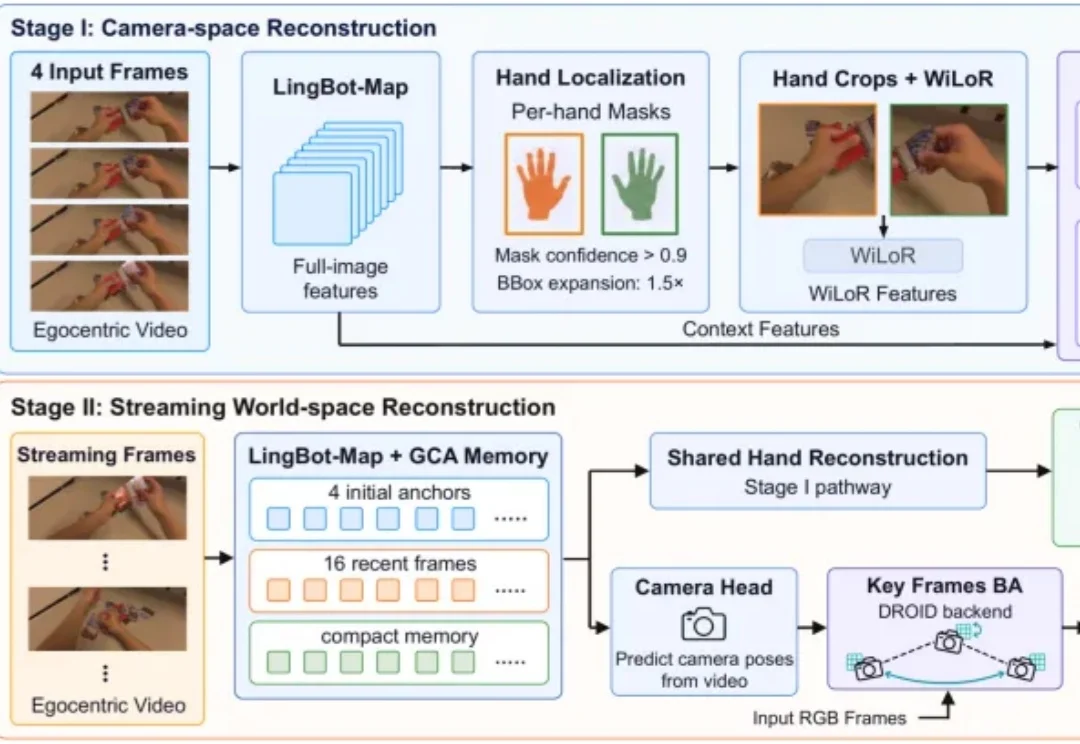
最新ego视角手部重建框架,单模型输出世界坐标系下手部运动

最新ego视角手部重建框架,单模型输出世界坐标系下手部运动

最新ego视角手部重建框架,单模型输出世界坐标系下手部运动

人类每天都在完成丰富的手部操作。通过头戴相机记录下这些过程,能为具身智能提供大量示范。
来自主题: AI技术研报
8485 点击    2026-10-15 11:25
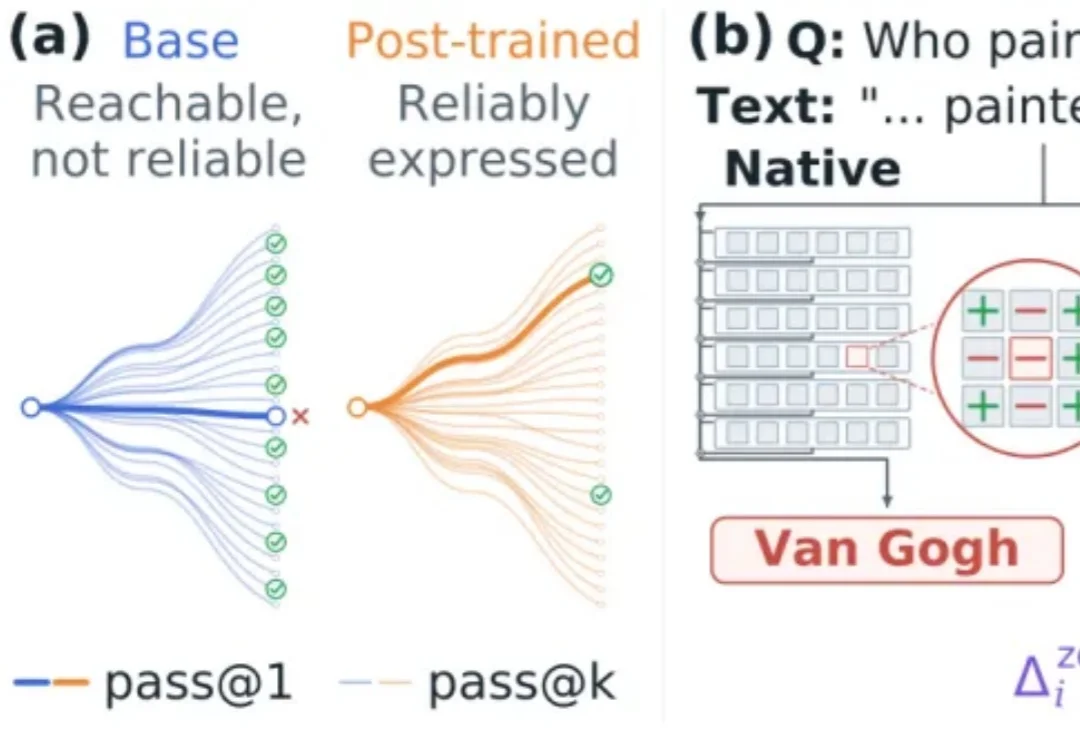
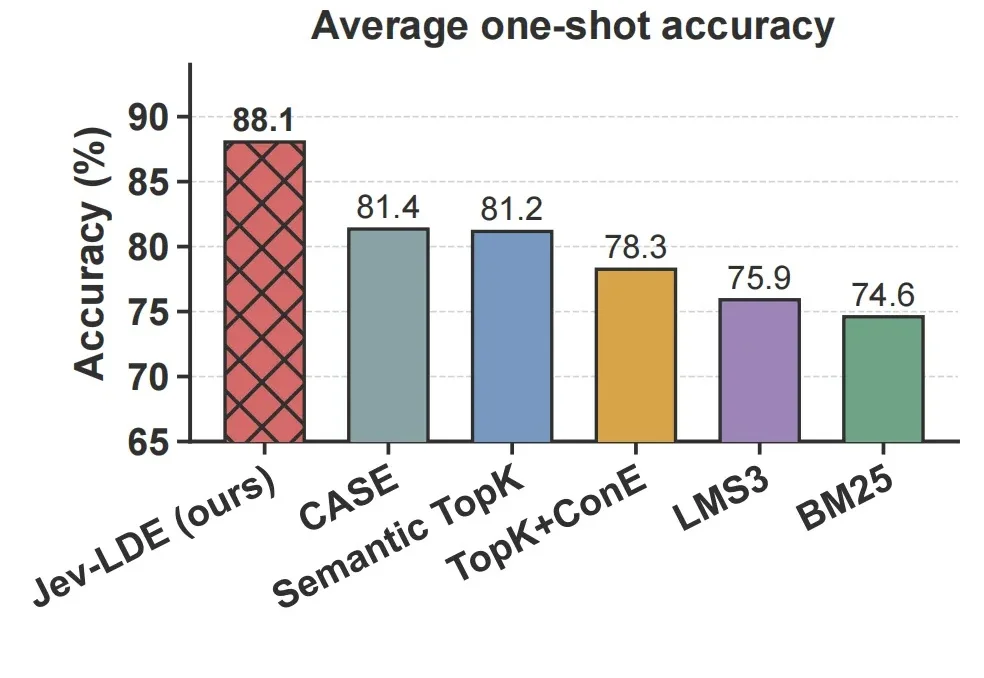
清华提出Jev-LDE:ICL示例只改一次,1-shot平均准确率就能暴涨

清华提出Jev-LDE:ICL示例只改一次,1-shot平均准确率就能暴涨

清华提出Jev-LDE:ICL示例只改一次,1-shot平均准确率就能暴涨

大模型做 In-Context Learning(ICL,上下文学习)时,通常会先从示例库里检索若干 demonstration,再把这些示例和当前问题一起放进 prompt。
来自主题: AI技术研报
8510 点击    2026-10-14 15:27
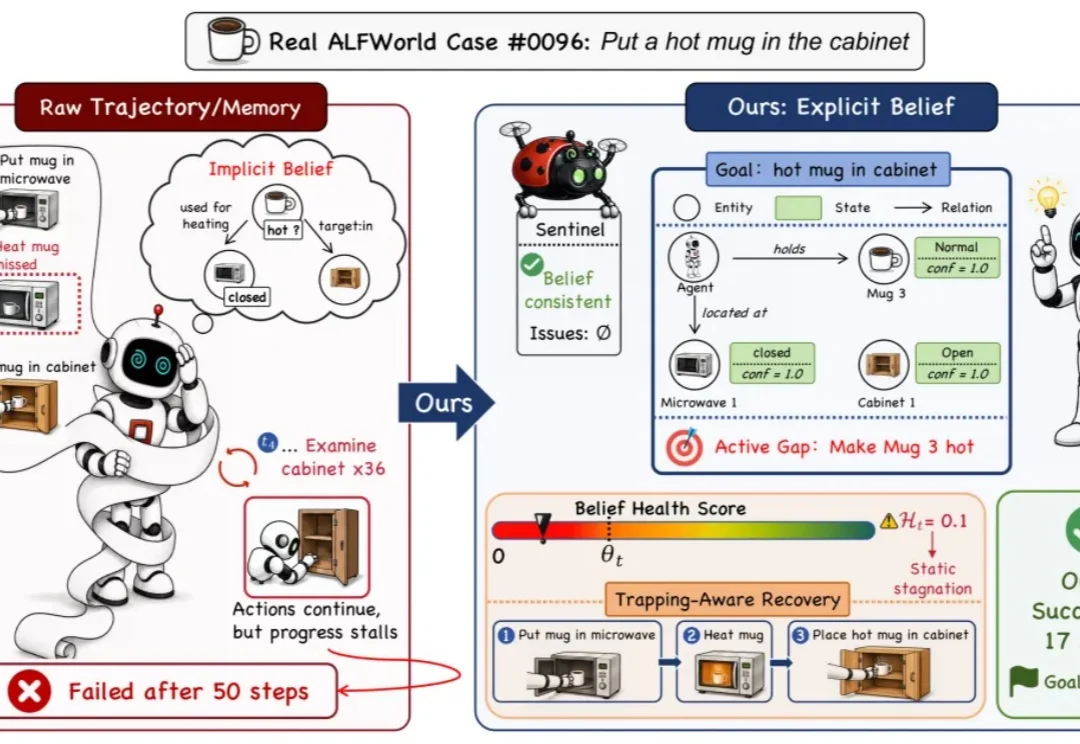
Agent一直在行动,任务为何没有进展?PoS识别并打破Belief Trapping

Agent一直在行动,任务为何没有进展?PoS识别并打破Belief Trapping

Agent一直在行动,任务为何没有进展?PoS识别并打破Belief Trapping

任务很简单:把一个加热后的杯子放进柜子。一个智能体先把杯子放进微波炉,再放进柜子,随后陷入反复查看柜子的循环。这个无效行为重复了 36 次,直到耗尽行动预算,任务仍然没有完成。
来自主题: AI技术研报
7648 点击    2026-10-14 11:17
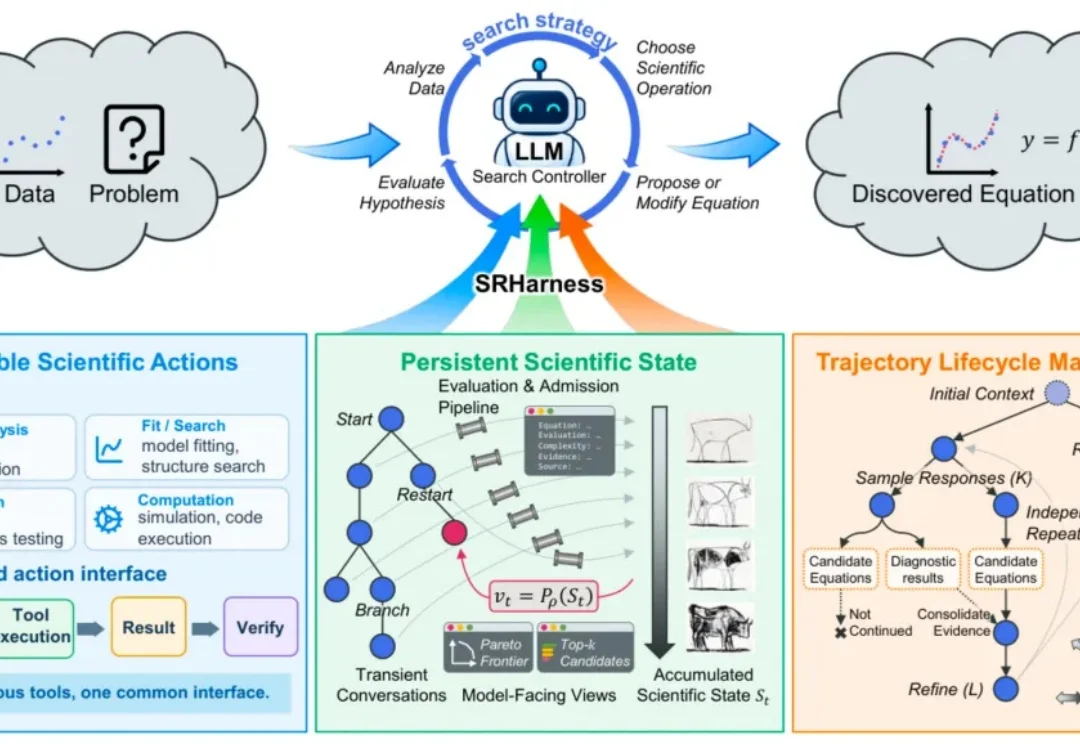
清华大学AI4S研究新进展:让科学智能体发现公式、探索机理

清华大学AI4S研究新进展:让科学智能体发现公式、探索机理

清华大学AI4S研究新进展:让科学智能体发现公式、探索机理

近日,清华大学电子工程系数据科学与智能实验室在 AI for Science 方向提出面向智能体符号回归(agentic symbolic regression)的运行时框架 SRHarness [1],让 AI 更可靠地从观测数据中发现公式;同时构建机制发现基准 MechBench [2],系统评测 AI 能否进一步揭示公式背后的机理。
来自主题: AI技术研报
6225 点击    2026-10-14 11:16
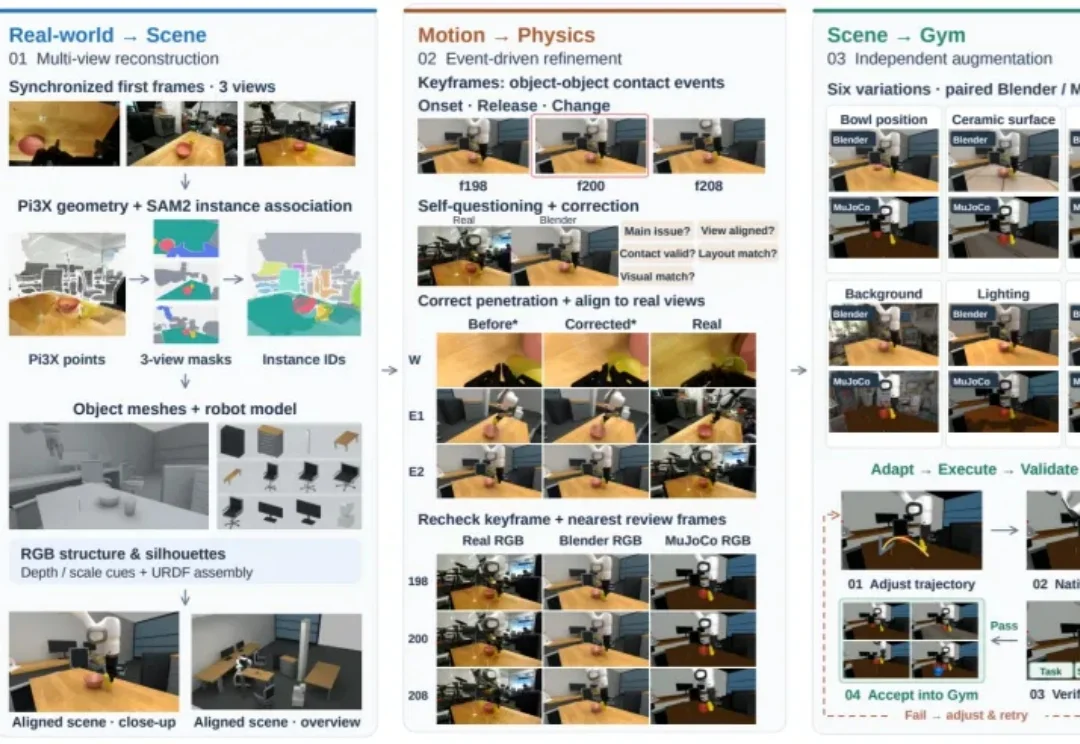
Token用量减少74.9%:Real2Gym把仿真经验变成真机可复用技能

Token用量减少74.9%:Real2Gym把仿真经验变成真机可复用技能

Token用量减少74.9%:Real2Gym把仿真经验变成真机可复用技能

把杯子放进微波炉里,这一人类几乎不用思考的日常动作,机器人却可能在杯子放不稳、夹爪碰到门框这样的细节上频频出错。
来自主题: AI技术研报
10418 点击    2026-10-14 11:16
生成的世界也能交互!牛津大学&莫纳什大学&布里斯托大学等团队提出交互式视频世界模型Oneira

生成的世界也能交互!牛津大学&莫纳什大学&布里斯托大学等团队提出交互式视频世界模型Oneira

生成的世界也能交互!牛津大学&莫纳什大学&布里斯托大学等团队提出交互式视频世界模型Oneira

最近,来自牛津大学&莫纳什大学&布里斯托大学的团队提出了交互式视频世界模型 Oneira,将这类模型从开放式的生成走向开放世界的交互。
来自主题: AI技术研报
8027 点击    2026-10-13 14:24
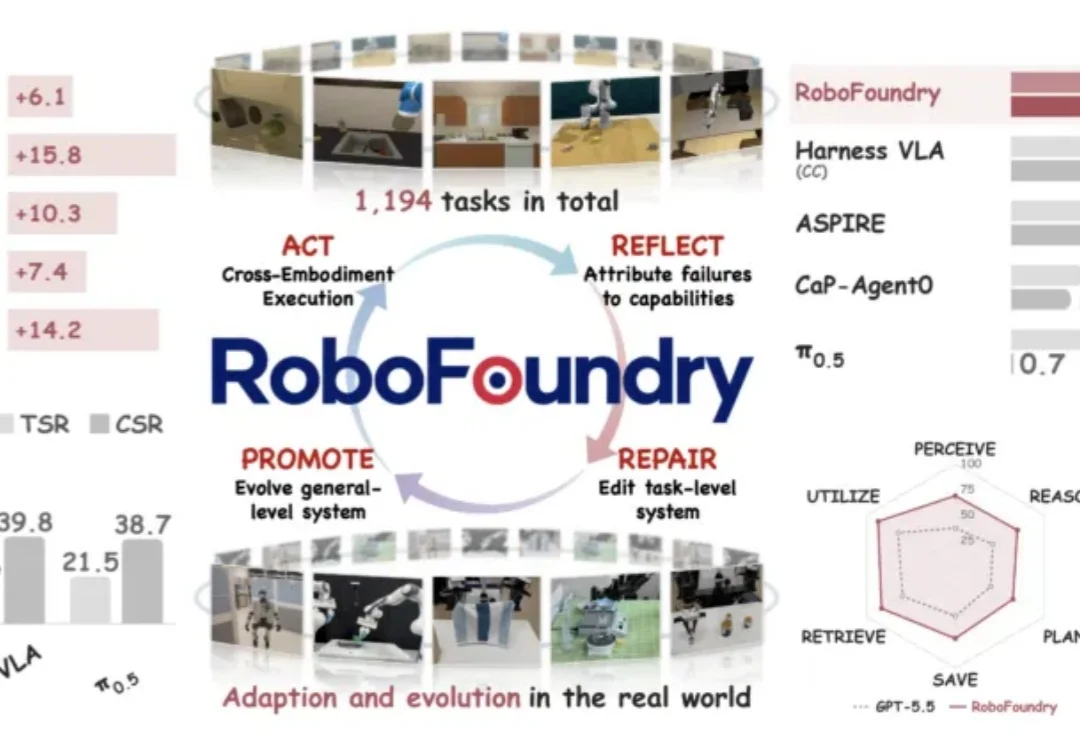
具身智能开始卷系统了:RoboFoundry让机器人自主进化

具身智能开始卷系统了:RoboFoundry让机器人自主进化

具身智能开始卷系统了:RoboFoundry让机器人自主进化

同一个 GPT-5.5,放进不同的系统里,做具身任务的表现可以相差悬殊。在 EmbodiedBench 上,直接使用 GPT-5.5 的平均成功率是 56.9%;模型参数一个不改,只让它周围的系统持续进化,这个数字变成了 72.7%。

来自主题: AI技术研报
7964 点击    2026-10-13 10:05